DOLAR
49,61880,14%
EURO
55,83630,26%
ALTIN
6.569,78-0,44
BITCOIN
41730611.57103%
İstanbul
24°
AZ BULUTLU

SABAHA KALAN SÜRE
AZ BULUTLU
SABAHA KALAN SÜRE
 News
 News
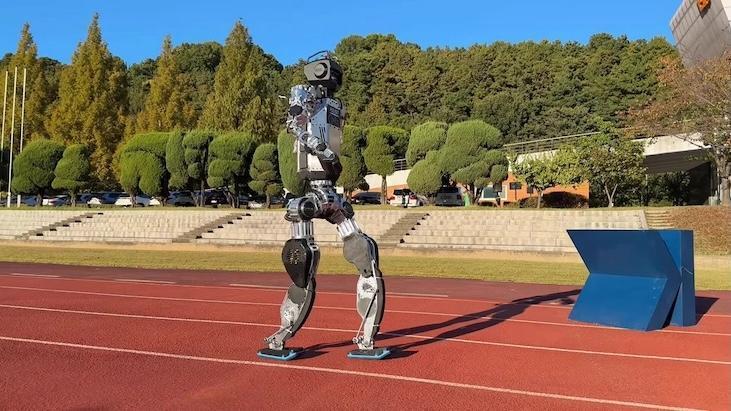
Güney Kore’de bulunan Kore İleri Bilim ve Teknoloji Enstitüsü (KAIST), insansı robot teknolojileri üzerine yürüttüğü çalışmalar kapsamında Humanoid v0.9 modelinin yeni yeteneklerini sergiledi. Yayınlanan yeni bir videoda robotun ağır nesneleri hareket ettirebildiği ve kollarını kullanarak farklı görevleri yerine getirebildiği görülüyor.
Paylaşılan bilgilere göre Humanoid v0.9, 35 kilograma kadar ağırlığa sahip nesneleri itebiliyor. Robotun kaldırabildiği maksimum yük ise 20 kilogram olarak belirtilmiş. Yayınlanan videoya baktığımızda da robotun nesneleri hareket ettirerek ve konumlarını ayarlayarak KAIST harflerini oluşturmayı başardığı görülüyor.
Robotun öne çıkan özelliklerinden biri, görev sırasında kendi görsel geri bildirim sisteminden yararlanması. Bu sistem sayesinde nesnelerin konumlarını takip eden robot, hareketlerini ve uyguladığı kuvveti etkileşim sırasında ayarlayabiliyor.
YÜRÜME VE TAŞIMA BECERİLERİ BİR ARADA
KAIST bünyesindeki Dynamic Robot Control & Design Laboratory (DRCD Lab) tarafından geliştirilen platform, robotun kollarını tasarlayan RAILAB ile iş birliği içinde hazırlandı. Çalışmada hareket kabiliyeti, nesne manipülasyonu ve öğrenme tabanlı kontrol yöntemleri bir araya getiriliyor.
Araştırmacıların yaklaşımında yürüme ve nesnelerle etkileşim, birbirinden bağımsız iki görev olarak ele alınmıyor. Robotun gövdesini hareket ettirirken, aynı anda kollarıyla kuvvet uygulaması hedefleniyor. Böylece robotun yalnızca sabit bir konumda nesneleri tutması değil, hareket halindeyken de fiziksel görevleri yerine getirmesi amaçlanıyor.
KAIST araştırmacıları daha önce de insansı robotların hareket kabiliyetleriyle ilgili çalışmalarını paylaşmıştı. Bu gösterimler arasında yüksek hızda koşma ve Michael Jackson’ın Moonwalk dans hareketini taklit etme gibi örnekler bulunuyordu.
Humanoid v0.9 ile gerçekleştirilen son çalışma ise robotların yalnızca hareket etme becerisine değil, çevrelerindeki nesnelerle kontrollü biçimde etkileşim kurmasına odaklanıyor. Görsel geri bildirim ve öğrenme tabanlı kontrol yöntemlerinin geliştirilmesi, insansı robotların ilerleyen dönemde fiziksel iş gücü gerektiren görevlerde kullanılabilmesi açısından önem taşıyor.
Bununla birlikte gösterimde açıklanan ağırlık değerleri, robotun belirli koşullardaki itme ve kaldırma kapasitesini ifade ediyor. Bu veriler tek başına robotun gerçek çalışma ortamlarında sürekli olarak aynı performansı göstereceği anlamına gelmiyor.
GÜNDEM
47 dakika önceGÜNDEM
3 saat önceGÜNDEM
3 saat önceGÜNDEM
4 saat önceGÜNDEM
6 saat önceGÜNDEM
6 saat önceGÜNDEM
7 saat önce
 1
PS5 Pro’ya PSSR 2 geldi: PSSR nedir, nasıl açılır?
97 kez okundu
 2
Microsoft, Windows 11 için yeni bir kablosuz dosya aktarım seçeneği üzerinde çalışıyor
95 kez okundu
 3
Huawei katlanabilir dizüstü bilgisayarını duyurdu! En ince laptop olabilir
85 kez okundu
 4
Android kullanıcıları dikkat! Google’ın yeni tasarımı sızdı
84 kez okundu
 5
Huawei yeni giyilebilir cihazlarını tanıttı: Watch Fit 4, Watch 5 ve Freebuds 6
76 kez okundu

Veri politikasındaki amaçlarla sınırlı ve mevzuata uygun şekilde çerez konumlandırmaktayız. Detaylar için veri politikamızı inceleyebilirsiniz.